PRODUCTS / SOLUTIONS

从触觉传感器,
到数据采集终端。

Tacta 与 HexSkin 提供底层触觉感知,Magic Glove 将触觉器件集成进模块化采集终端,连接软件、模型与具身智能应用。

01 / 数据采集终端
Magic Glove Concept
Magic Glove Concept

模块化多维触觉数据采集终端

Magic Glove Concept

适配不同手型,精准采集动作与触觉。

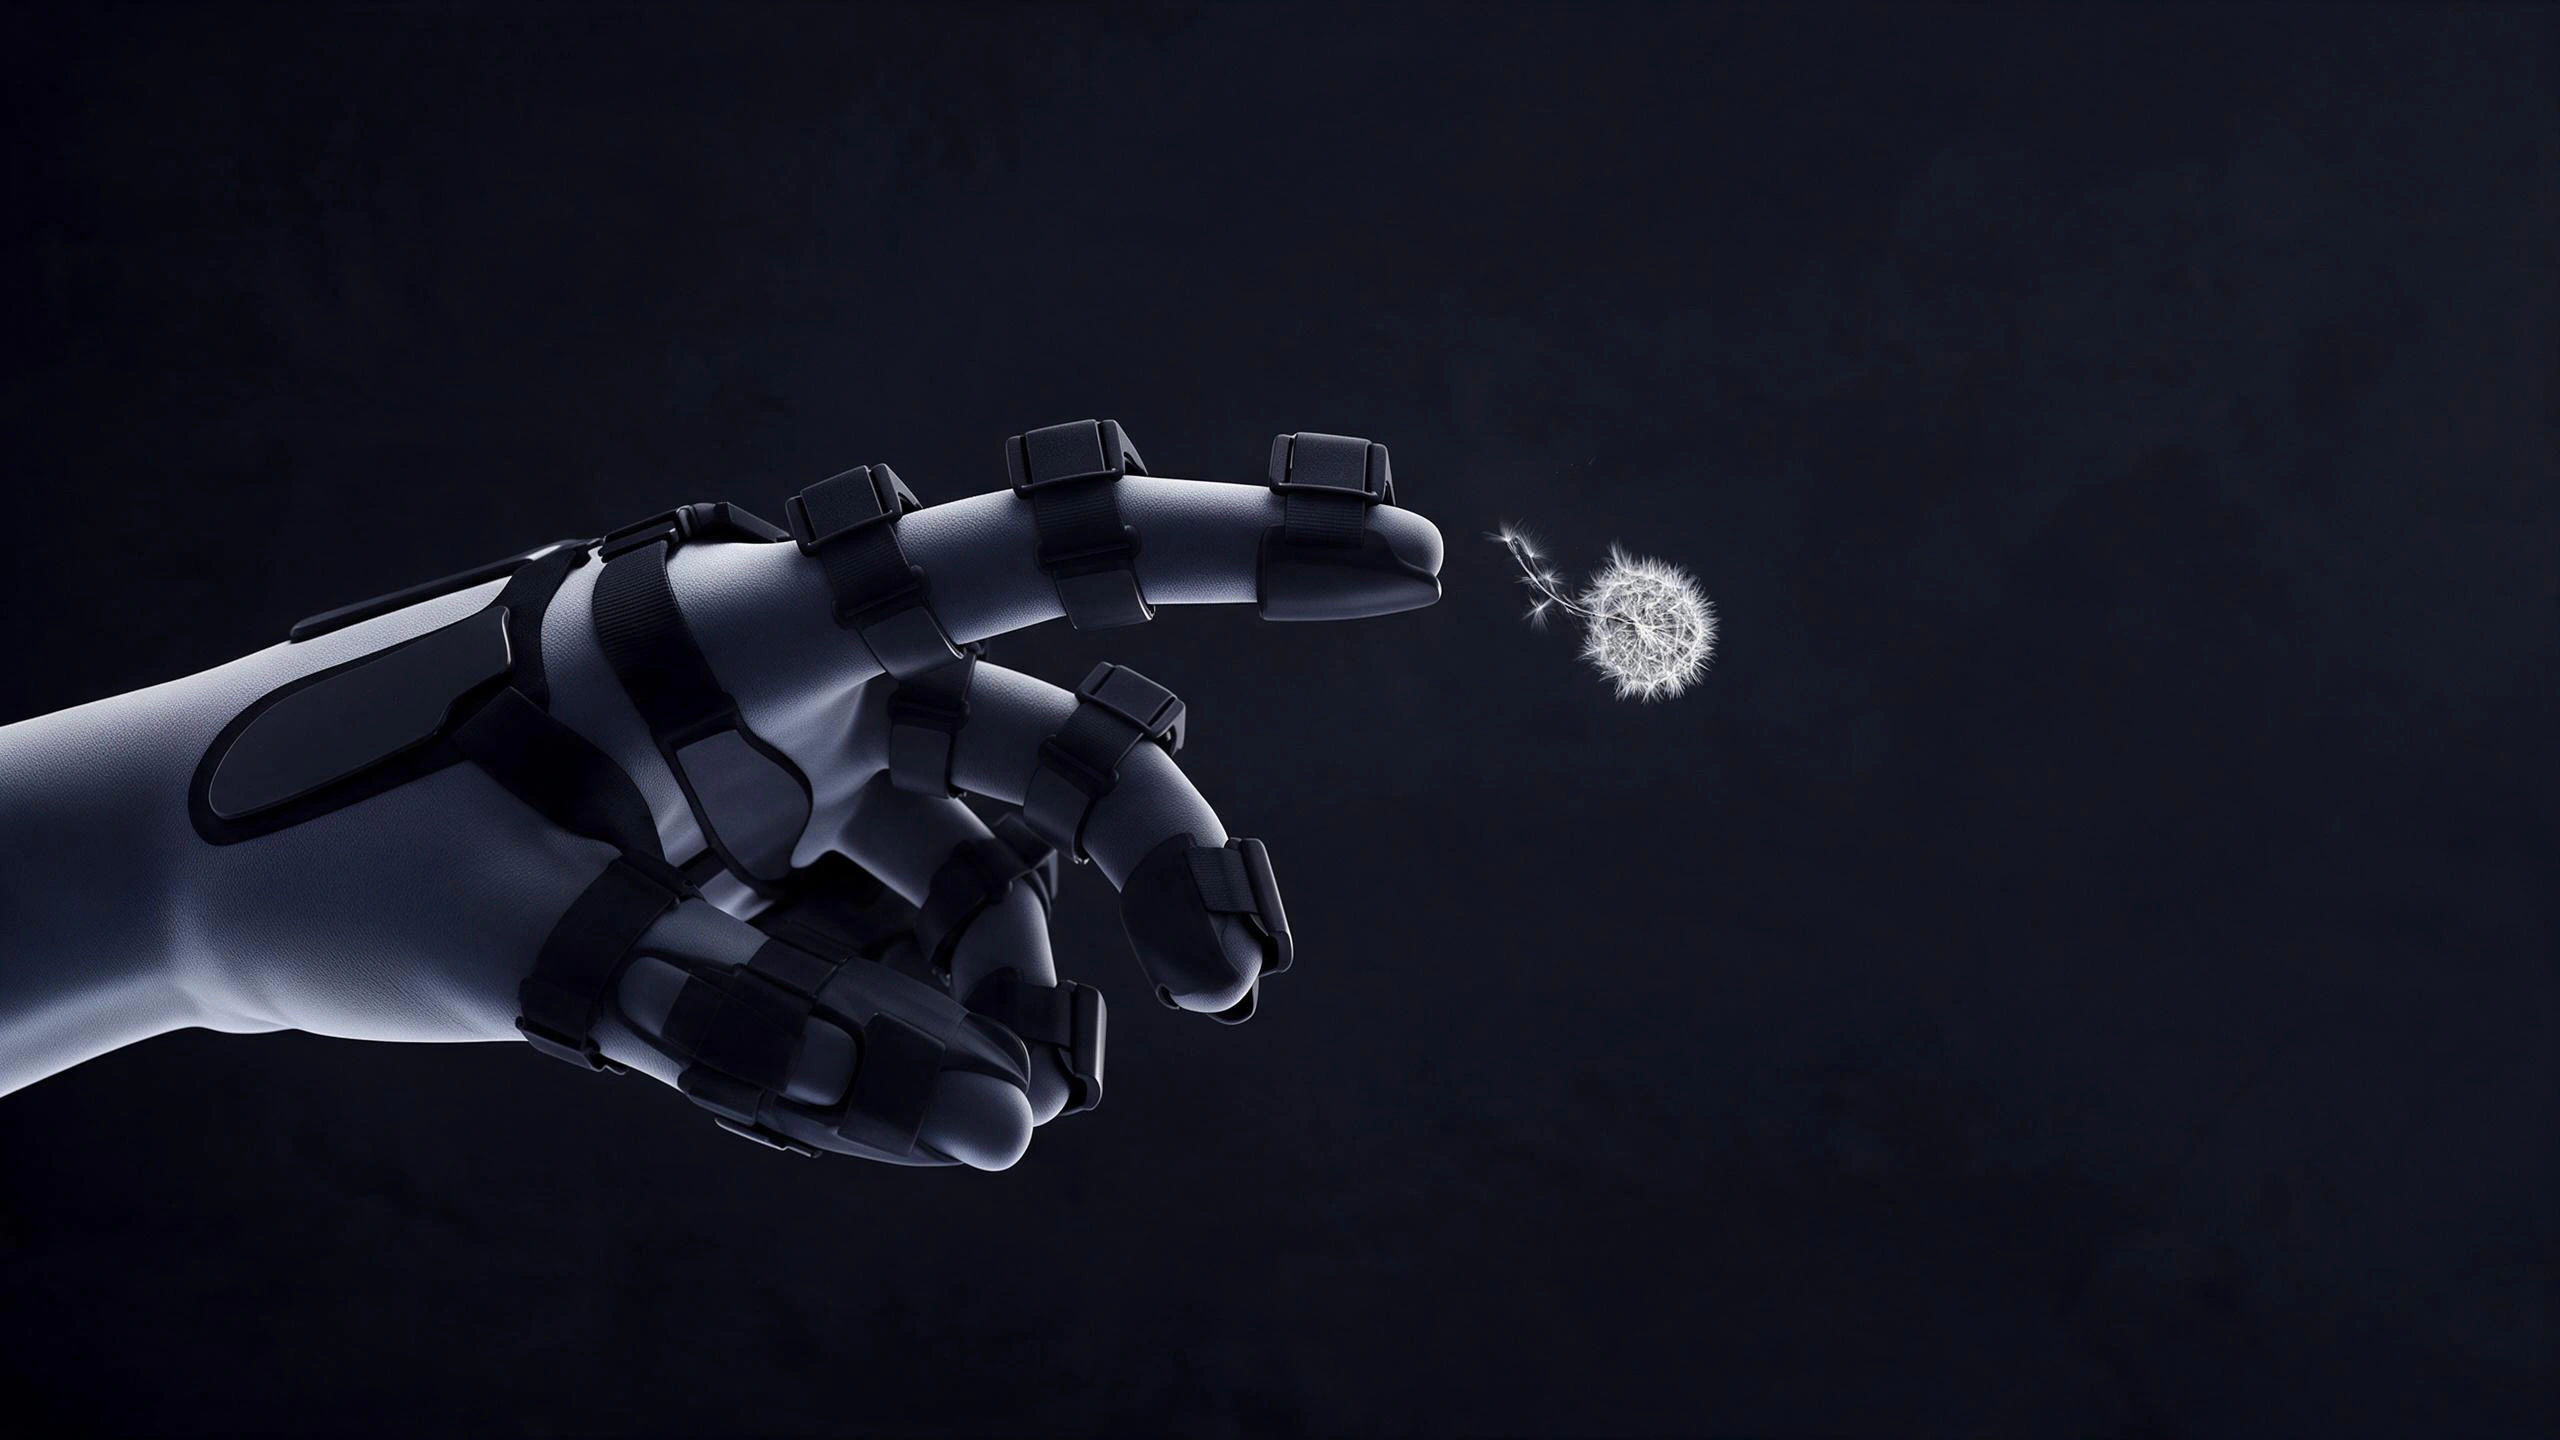
采用分体式模块化设计,可适配不同手型与手部骨骼结构,降低佩戴与使用门槛。结合 EMF,同步采集手部动作、接触位置和多维力信息,形成高精度 Action + Tactile 数据,服务具身智能训练、遥操作与示教采集。

追踪单元
15
独立触觉区域
16
传感阵列
1000+
技术规格与应用2.1 mm 模组厚度 · 10 mN 敏感度展开收起

采集与感知

模组厚度
2.1 mm
敏感度
10 mN
动作采集
EMF 手部动作采集
同步数据
手部动作、接触位置与多维受力

佩戴与结构

模块化布局
按任务自定义触觉区域
位置追踪补偿
降低手型与佩戴位移带来的误差
物理抗噪结构
减少织物形变产生的伪触觉信号
佩戴适配
适配不同手型与手部骨骼结构

典型应用

  • 具身智能训练
  • 遥操作
  • 示教采集
02 / 触觉器件
Tacta
Tacta

高密度多维触觉传感器

Tacta

超薄感算一体,集成于复杂灵巧手。

基于自研 TPU 多维空间编码技术,将多维力感知与计算集成于超薄器件,以高密度触觉阵列捕捉接触位置与受力变化。面向复杂灵巧手与高可靠性设备,兼顾安装空间、数据输出与批量一致性。

多维感知单元密度
361点/cm²
最高采样频率
1000Hz
整体厚度
< 2.1mm
单手感知单元
1,956
技术规格与应用多维力感知 · 六维合力解耦展开收起

感知与输出

感知信息
接触位置、法向力、切向力与动态受力
力学解耦
六维合力解耦
实时采样
最高 1000 Hz

技术与集成

核心技术
自研 TPU 多维空间编码
器件结构
超薄感算一体
集成方向
复杂灵巧手与高可靠性设备

典型应用

  • 精细抓取
  • 精密装配
  • 插拔旋拧
  • 滑移检测
03 / 触觉器件
HexSkin
HexSkin

复杂曲面柔性电子皮肤

HexSkin

适应复杂曲面,感知每一处接触。

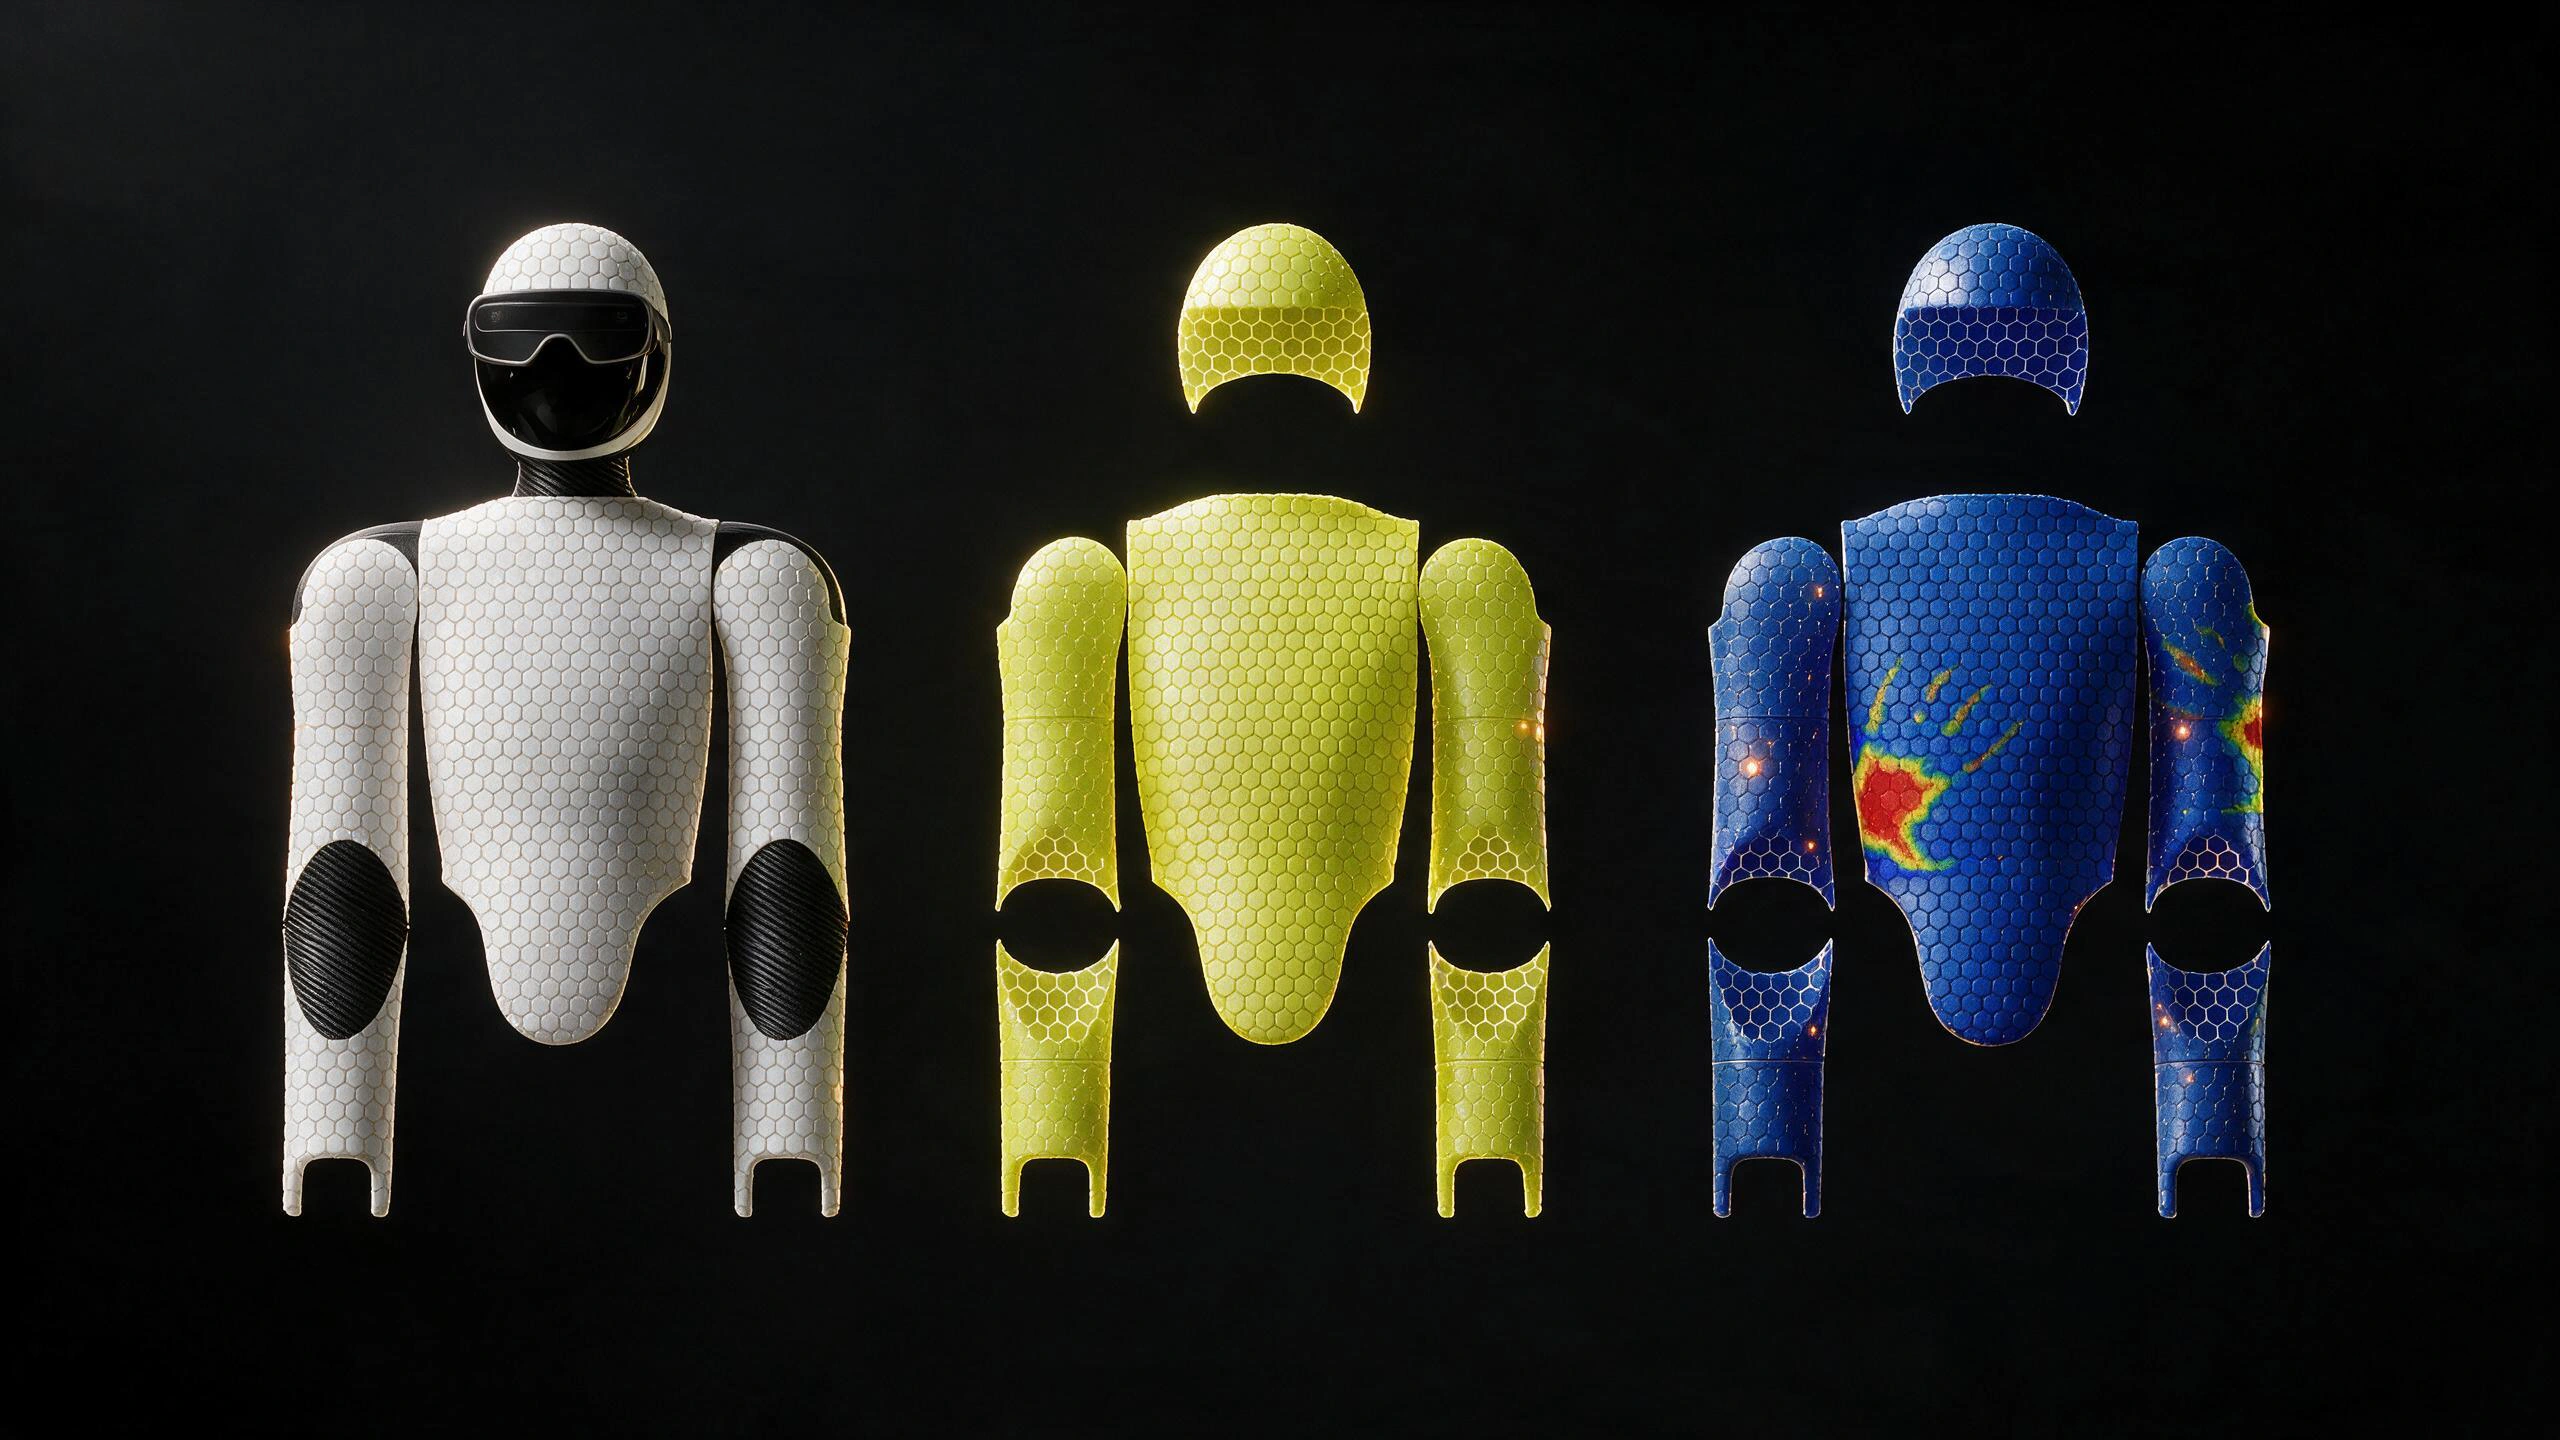
以柔性、模块化阵列贴合手臂、躯干等复杂曲面,将分散的接触信号组织为大面积压力分布。支持曲面覆盖、碰撞与交互感知,为具身智能提供更完整的表面感知。

单集群最大覆盖面积
1.23m²
单集群感知点位
34,300
厚度
1.75mm
采样频率
60Hz
技术规格与应用0–50 N 单点法向量程 · CAN FD展开收起

量程与通信

单点法向量程
0–50 N
精度指标
< 1% FS
通信接口
CAN FD

覆盖与集成

表面适配
贴合手臂、躯干等复杂曲面
阵列结构
模块化大面积柔性覆盖
感知输出
分布式接触信号与压力分布

典型应用

  • 曲面覆盖
  • 压力分布
  • 碰撞与交互感知

获取产品方案

请填写以下信息,我们会尽快与你联系。