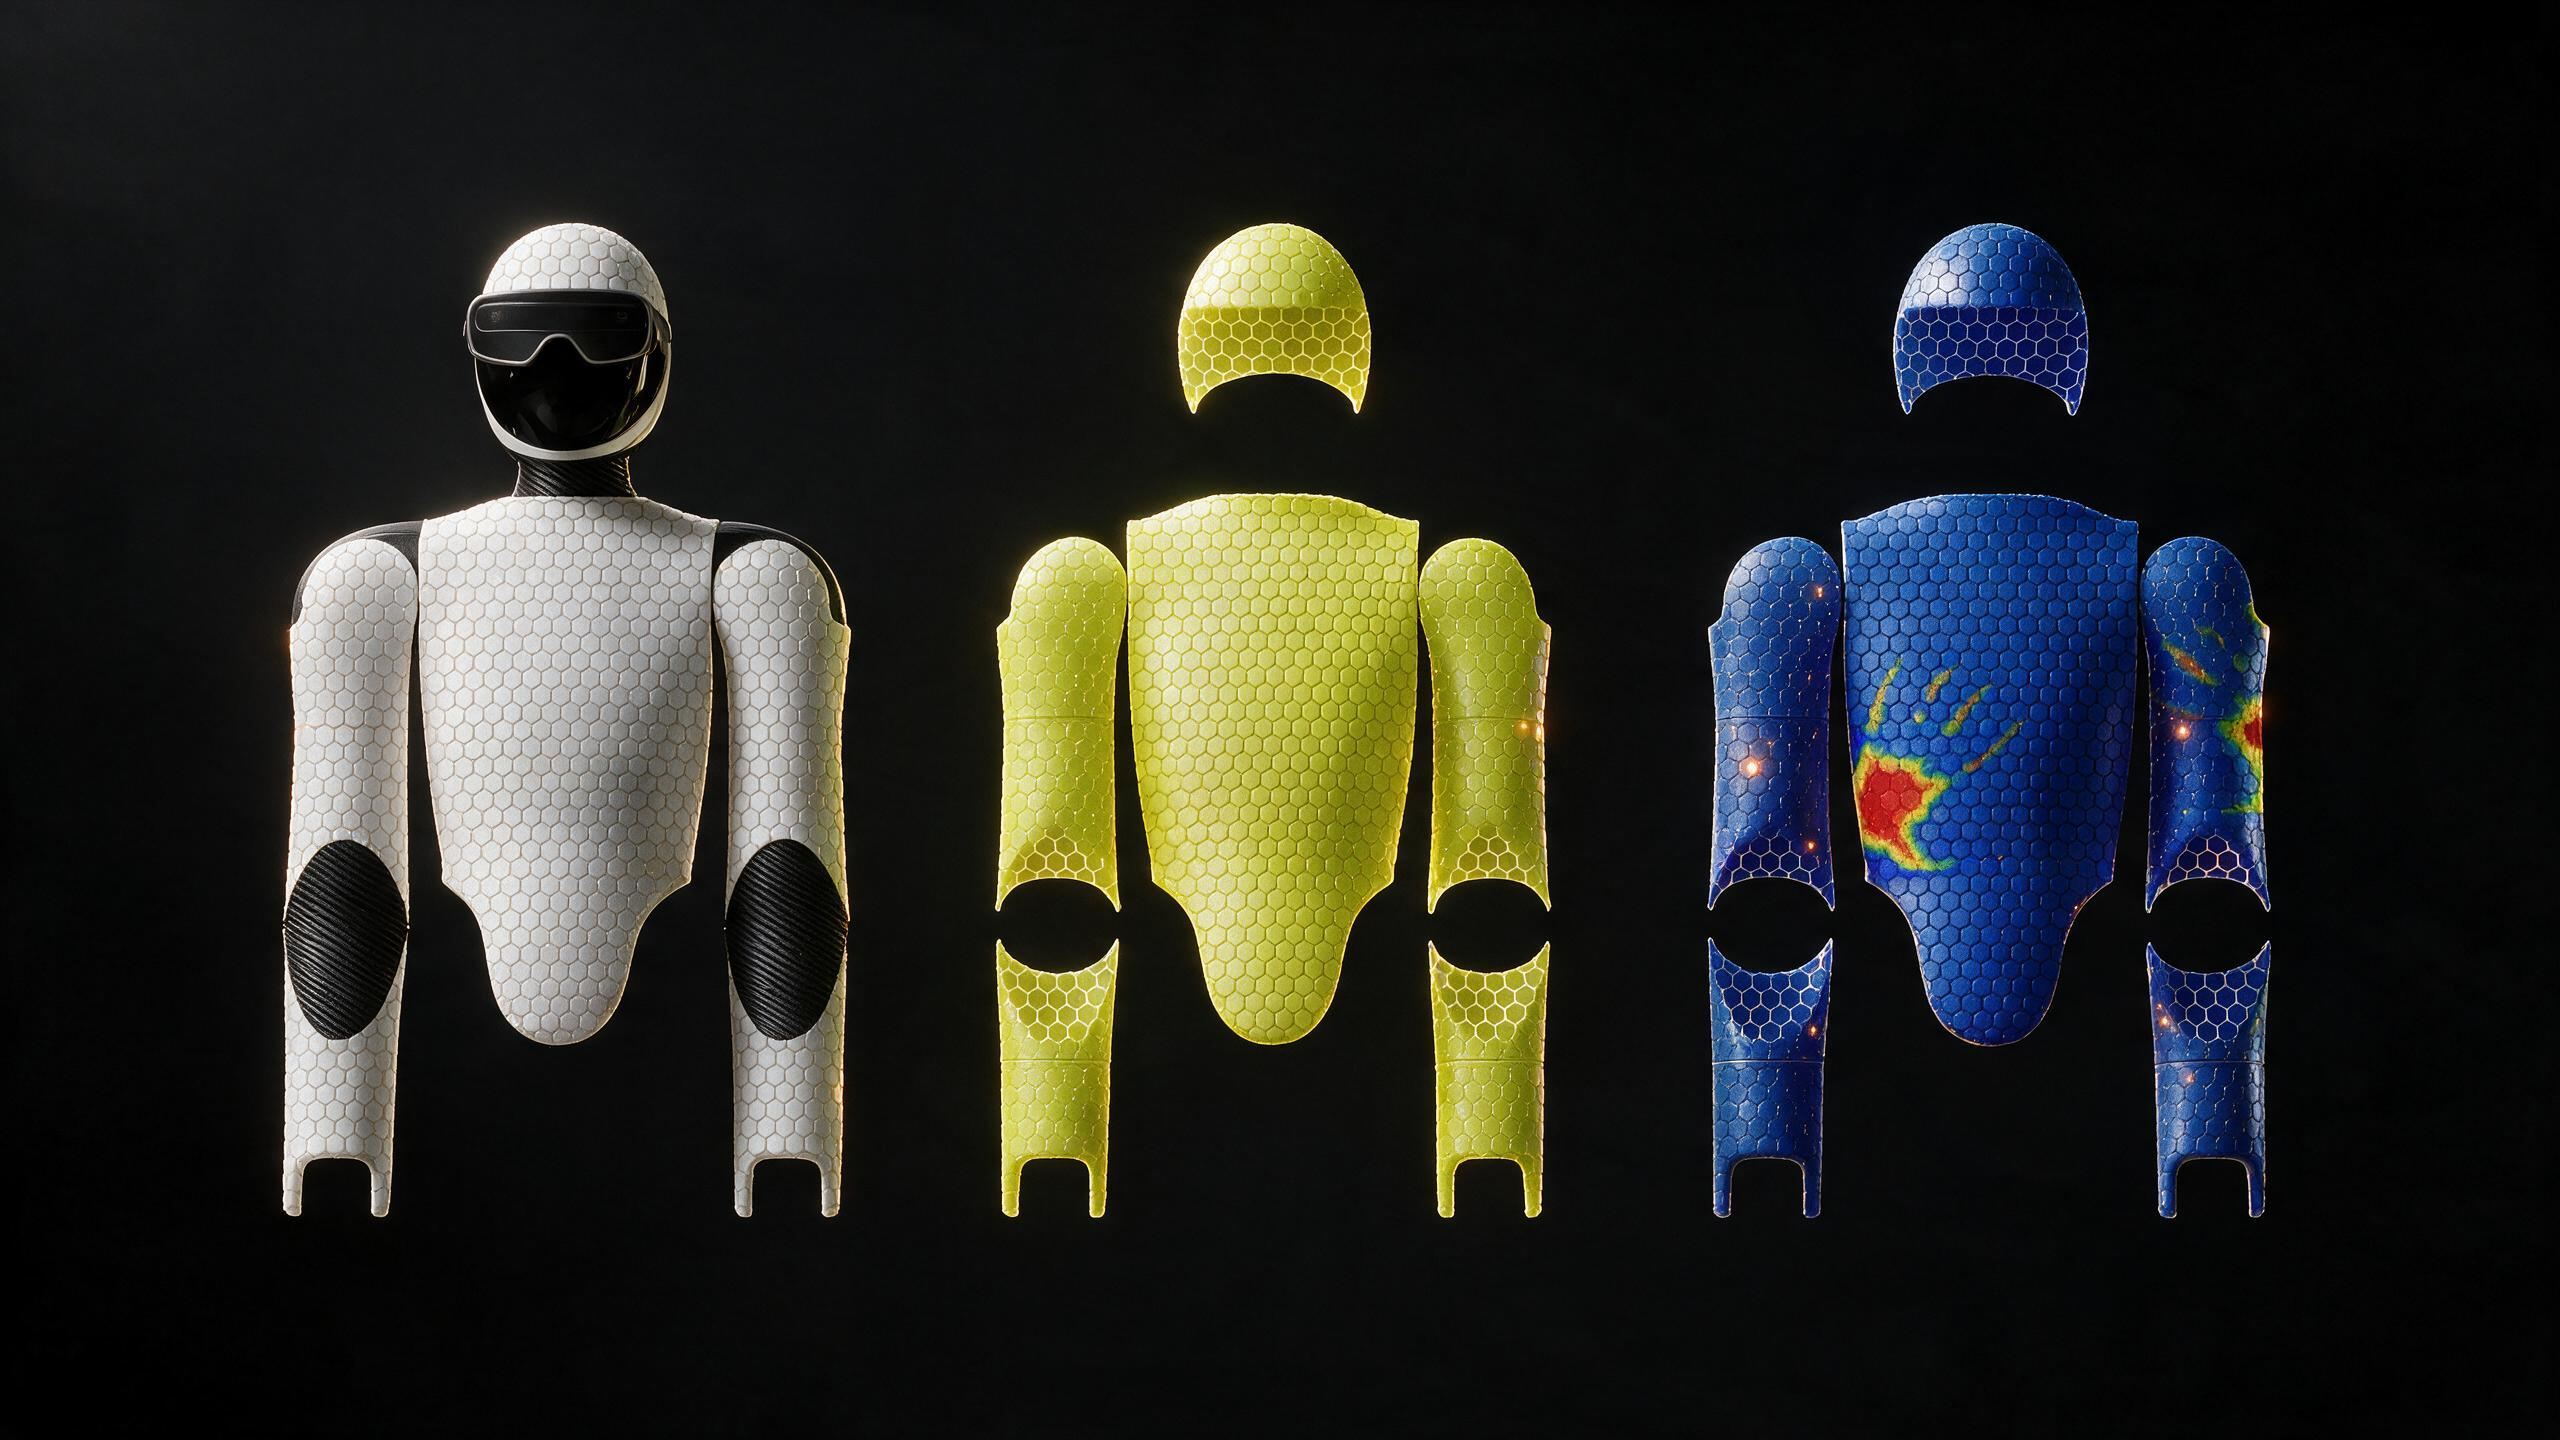
HexSkin 的目标,是把触觉从局部接触点扩展到机器人更大的身体表面,让系统知道接触发生在哪里、如何变化。这里的“连续表面触觉”强调覆盖与空间关联,并不意味着有限传感点能够无误差地测出表面每一处压力。覆盖范围、阵列布局、安装状态与算法处理,需要一起评估。
对手臂、躯干或复杂曲面而言,电子皮肤的价值不是增加一张更热闹的信号图,而是将接触区域与机器人身体对应起来,为交互判断、接触反馈和任务分析提供数据。最终效果应在目标结构和工作条件下验证。
先区分覆盖面积、点位数量和空间分辨率
当前产品资料列出 HexSkin 单集群覆盖面积 1.23 m²、34,300 个传感点、厚度 1.75 mm 和 60 Hz 更新频率。这些指标分别描述规模、采样位置、结构尺寸与更新能力,不能互相替代。点位总数较多,并不直接说明每个部位的有效空间分辨率,也不保证所有部署方式具有同样的覆盖效果。
局部分辨能力还受点位间距、接触面形状、软材料的力传播与信号处理影响。选型时,应确认这些指标对应的集群配置与测试条件,查看实际阵列分布和非感知区域。手臂关键接触区可能需要更密集配置,而大面积低频接触区可以采用不同方案,应由任务决定。
把离散点位映射到真实的身体表面
每个传感点都应关联到明确的模块编号、物理位置与局部方向,再转换到机器人对应连杆的坐标系。ROS REP 103 对单位和坐标约定给出了参考。[3] 有了稳定映射,同一处接触在手臂运动前后,才能继续对应到正确的身体区域,而不是仅保留一串缺少空间含义的通道号。
表面接缝、覆盖边缘和未安装区域需要在地图中标出来。显示接触热力图时,插值只是可视化或估计方法,应保留实际测量点与缺失标记。把图像涂得平滑,并不会补回接缝中的真实信息;验收时需要专门检查这些位置,避免漂亮的显示掩盖覆盖空白。
曲面适配必须同时验证机械与信号
柔性材料能贴合曲面,但弯曲、拉伸和固定预载可能改变基线与灵敏度。安装前应确认允许的曲率、结构伸缩范围和线缆走向,避免传感区域处于持续挤压或局部褶皱状态。覆盖层、胶层和机器人外壳之间的接触,也应尽量接近最终使用结构。
建议分别保存平面、安装后静止、机器人运动中三种状态的基线,再以已知位置和载荷复验。若关节运动会拉扯皮肤,应测试是否产生与外界接触混淆的信号。产品更换、维修和重新粘贴后,也要有可执行的复标定步骤,而不能假设首次参数永久有效。
更新频率需要和通信架构一起理解
HexSkin 资料列出 CAN FD 接口。CiA 说明,CAN FD 区分仲裁与数据阶段,单帧有效载荷可达 64 字节;实际吞吐还取决于位速率、帧开销和网络配置。[2] 因此,60 Hz 更新能力不能直接被解释为任意点数、任意编码都能通过一条总线完整实时传输。
用一个纯假设计算说明:若 34,300 个点每点每次传 2 字节、每秒发送 60 次完整数据,原始载荷约为 4.116 MB/s,尚未计算时间戳和协议开销。这不是产品实际报文格式或承诺,而是提醒集成方确认分区、汇聚、压缩、按需上报及总线数量,并用真实数据测量端到端更新。
从接触数值到可用事件
控制系统往往需要“某区域发生接触”“接触正在移动”或“接触解除”等事件,而不是同时处理所有原始通道。可以先做零点与温度影响检查,再根据任务设计阈值、迟滞和持续时间条件,同时保留原始数据供回放。阈值应通过无接触噪声与真实接触共同验证。
多维触觉还要区分法向与切向的定义,并记录局部坐标和标定方式。NIST 的测量不确定度框架提醒我们,数值需要与条件一起解释。[4] 不能把软件界面中颜色最亮的区域,直接当成经过验证的绝对力峰值;量程、饱和和异常通道也需要明确标记。
电子皮肤与指尖触觉各有侧重点
指尖常聚焦精细接触与操作,大面积皮肤更关注身体表面的覆盖与接触位置。DIGIT 论文以紧凑视觉式触觉传感器研究手内操作,说明触觉信息对接触控制的研究价值。[1] 它与 HexSkin 的传感原理和应用配置不同,不能据此直接比较精度,也不能将论文结果移作产品性能。
实际机器人可以在精细操作区域与大面积覆盖区域采用不同配置,再通过统一空间映射关联。电子皮肤能够为碰撞或接触检测提供信息,但普通触觉通道不自动构成功能安全方案;若应用涉及人机协作安全,应由整机风险评估确定独立措施、诊断与验证要求。
维护与局部失效也属于表面感知设计
大面积覆盖需要考虑长期摩擦、表面污染和局部损坏后的维护。建议按身体区域管理模块与标定,记录维修前后的映射关系。清洁剂、覆盖膜或替换表层可能改变材料特性,使用前应确认兼容条件。更换某片电子皮肤后,不能只检查它是否上线,还要确认它仍对应正确的身体位置和方向。
当少量通道异常时,系统应明确标注有效覆盖范围,并将诊断信息交给上层。是否允许降级运行,取决于任务要求。可视化中不应通过插值把失效区域直接填满,导致操作人员误认为全表面正常;测试中也应记录局部故障对接触检出和定位的影响,再决定维修策略。
用实际接触任务验收覆盖效果
验收可以从已知位置的轻触、不同方向载荷、跨模块移动接触,以及机器人运动中的无接触背景开始。分别统计检出、误报、定位偏差、时间延迟和恢复行为,并覆盖边缘、接缝与高曲率区域。测试载荷、接触头形状和安装状态应与结果一起保存。
完成局部测试后,再运行整机任务,检查多个区域同时接触、通信拥塞、模块断连和长时间运行。只有将器件数据、空间地图和实际控制逻辑连起来,HexSkin 的覆盖优势才会转化为机器人可使用的身体接触信息,也方便后续维护与规模复制。
参考资料
以下为文中引用的公开论文与技术文档,核对日期:2026-10-19。
- Lambeta 等:DIGIT(2020) 触觉感知与手内操作研究;其视觉式传感原理与 HexSkin 不同。
- CAN in Automation:CAN FD — The basic idea 仲裁与数据阶段、有效载荷及吞吐量的区别。
- ROS REP 103:标准计量单位与坐标约定 单位、右手坐标系、轴向与旋转表示的约定。
- NIST TN 1297:测量不确定度的分类 测量结果、不确定度,以及 A 类与 B 类评定。